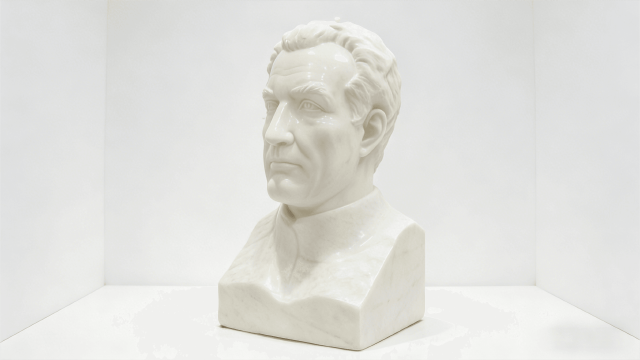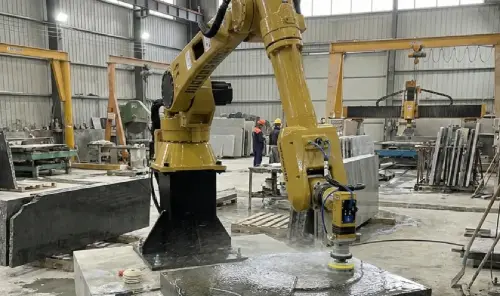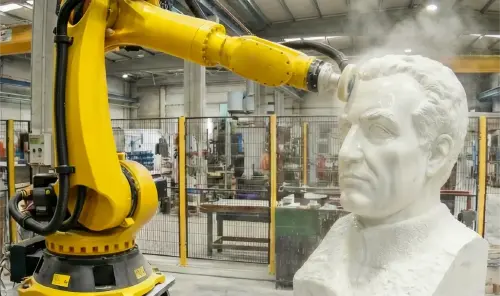
Brazo robótico de 6 ejes para pulido y desbaste de piedra

JXS3670
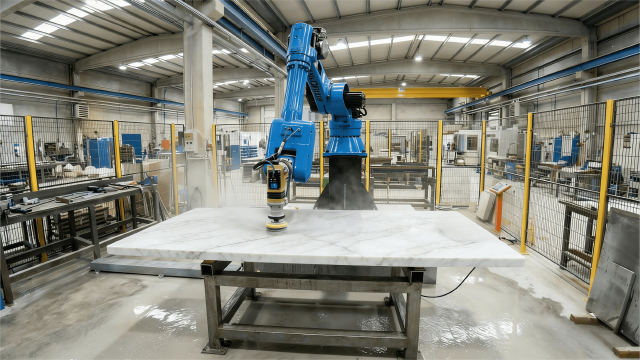
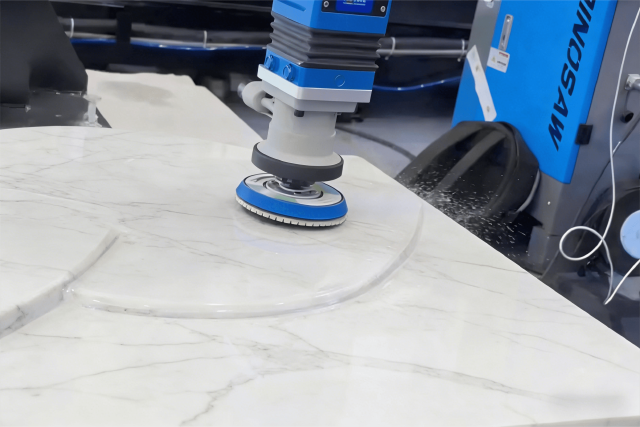
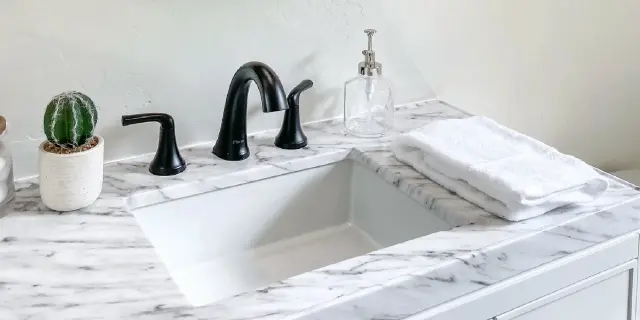
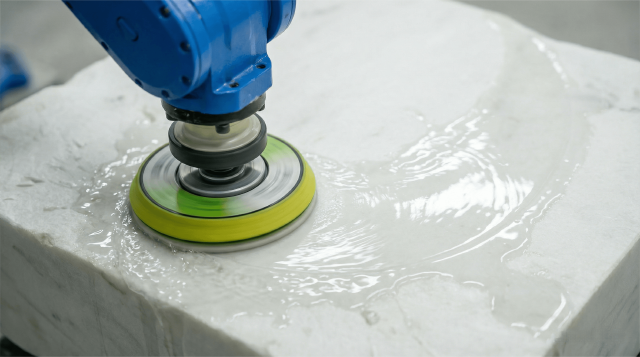
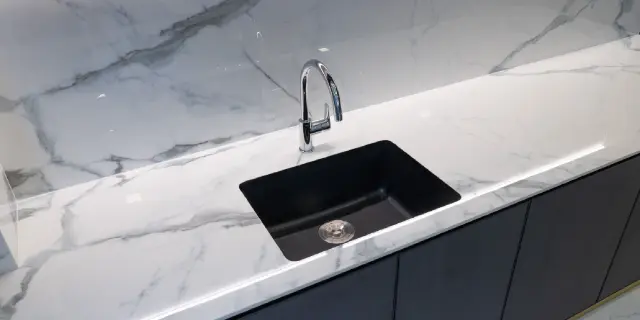
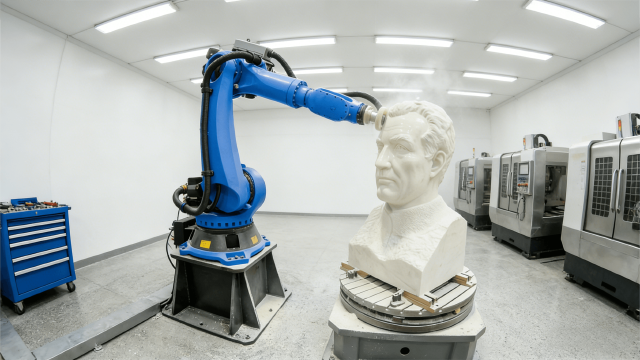
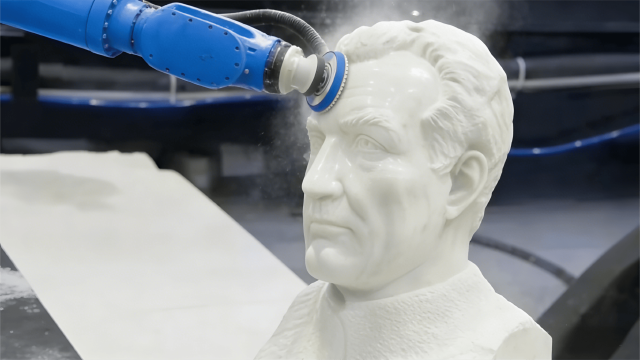
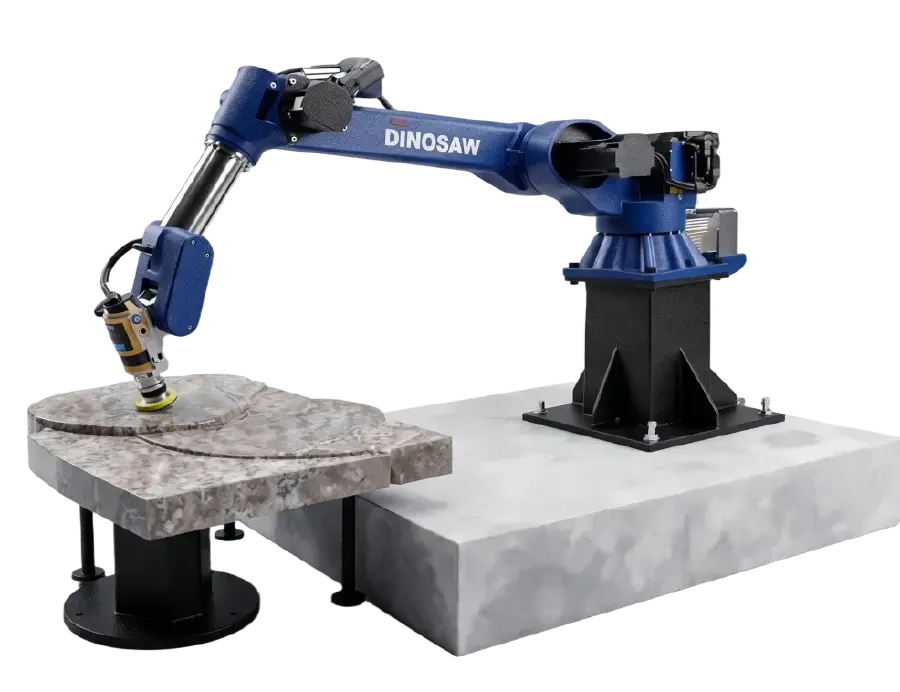
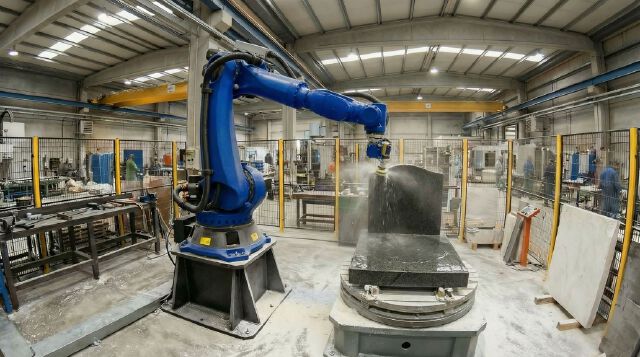
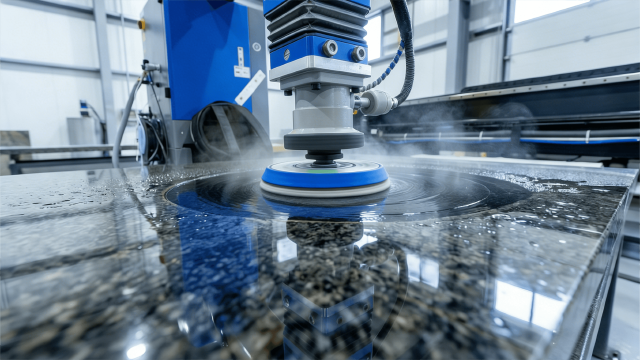
Dinosaw Machine ofrece brazo robótico de 6 ejes que garantiza pulido y desbaste preciso de piedra. Se compone de movilidad completa en seis ejes, lo que permite acabado de superficies complejas, biselado de cantos y detalles escultóricos. Se ha diseñado para automatizar el pulido de diferentes materiales como granito, mármol, caliza, arenisca, cuarzo, pizarra, travertino y piedra artificial. Se emplea en lápidas, encimeras de cocina, tocadores de baño, esculturas y elementos decorativos en cualquier proyecto de transformación de piedra.
6 ejesSe siguen superficies curvas, biseladas e irregulares desde múltiples orientaciones de herramienta
Presión constanteSe repite la misma presión y trayectoria de pulido en cada pieza de producción
Alcance de 1721 mmÁrea de trabajo para lápidas, lavabos, encimeras y componentes conformados

Materiales compatibles

Granito, mármol, cuarzo y piedra natural

Certificaciones y acreditaciones

Certificación CE · ISO 9001:2015 · Participante en redacción de normas sectoriales · Más de 120 países y regiones atendidos

Materiales y productos compatibles

Pulido robotizado de piedra conformada: lápidas, lavabos, encimeras y superficies escultóricas con presión de contacto constante.

Rendimiento real de pulido y métricas clave

La célula robótica de pulido de seis ejes JXS3670 reemplaza el desbaste y pulido manual en piedra conformada — cantos curvos de lápidas, lavabos y detalles escultóricos se terminan con presión de contacto controlada y trayectorias almacenadas, liberando al personal especializado del trabajo repetitivo.

6 ejes

Acceso a superficies conformadas

Los seis ejes orientan el cabezal de pulido a superficies curvadas, biseladas e irregulares donde los pulidores convencionales no llegan — el brazo trabaja la superficie y no solamente el plano.

Presión constante

Contacto controlado

La fuerza de pulido se regula mediante la trayectoria programada: el acabado no depende de la presión ejercida por el operario en cada momento.

1721 mm

Radio de trabajo

Un radio máximo de trabajo de 1721 mm abarca lápidas, tocadores y esculturas medianas dentro del alcance del brazo.

Desbaste + pulido

Una sola celda

Se ejecutan el desbaste correctivo y el pulido progresivo en la misma estación robotizada, siguiendo la secuencia de herramientas adecuada — se requieren menos traslados entre zonas de acabado.

Materiales aplicables: Granito, mármol, cuarzo y piedra natural.

Productos típicos: Lápidas y monumentos con cabeceras conformadas, encimeras de cocina, lavabos de baño y esculturas artísticas con superficies curvas o irregulares.

La producción real varía según la complejidad de la superficie, la secuencia de abrasivos y el tamaño del producto.

Especificaciones y opciones

El brazo robotizado JXS3670 de seis ejes realiza pulido y desbaste dentro de un radio de trabajo máximo de 1721 mm, con velocidades de eje de hasta 234°/s y rangos de movimiento de ±110° a ±160°. Combinado con cabezales de pulido y desbaste compatibles, se ejecutan trayectorias programadas sobre piezas de piedra conformada en ciclos de lotes continuos.

Modelo de equipoJXS3670
Radio máximo de trabajo1721MM
velocidad eje 1187°/s
velocidad eje 2148°/s
velocidad eje 3169°/s
velocidad eje 4234°/s
velocidad eje 5225°/s
velocidad eje 6225°/s
área máxima de operación eje 1±160°
área máxima de operación eje 2150° ~ -90°
área máxima de operación eje 380° ~ -100°
área máxima de operación eje 4±150°
área máxima de operación eje 5±110°
área máxima de operación eje 6±300°
especificación de protecciónIP54
precisión repetitiva de posicionamiento±0,05°
temperatura de trabajo0~45°C

Tecnología y arquitectura de celda

Cuatro decisiones de ingeniería detrás de la celda robótica de pulido. Los puntos numerados en el diagrama de la máquina corresponden a los sistemas descritos a continuación.

Brazo robotizado de 6 ejes para pulido y desbaste de piedra de Dinosaw Machine

Flujo de trabajo de pulido robótico

Un ciclo de lote sigue cuatro pasos: fijar la pieza conformada dentro del alcance del brazo, cargar el programa de superficie almacenado para el producto, ejecutar el ciclo programado de desbaste-pulido controlando la presión de contacto, luego inspeccionar el brillo y retirar la pieza — la siguiente pieza repite el proceso desde el programa almacenado, con cambios de herramienta previstos entre etapas de grano.

01

Seguimiento superficial en 6 ejes

El brazo ajusta de forma continua la orientación de la herramienta para mantenerse alineado sobre superficies curvadas, biseladas e irregulares: los lavabos, coronas de monumentos y contornos escultóricos se pulen siguiendo la geometría de la pieza — nunca con cabezal plano de forma aproximada.

02

Presión de contacto constante

La presión de contacto se regula por trayectoria programada: cada pieza del lote recibe la misma fuerza en los mismos puntos, eliminando variaciones de acabado por fatiga del operario — la intervención humana se traslada a preparación y control.

03

Programas superficiales almacenados

La trayectoria de cada producto es un programa almacenado: la producción en serie recuerda exactamente la secuencia, presión y recorrido por pieza, y los pedidos repetidos meses después reproducen el acabado original sin reenseñar la geometría.

04

Flexibilidad de cabezales

Se montan cabezales de pulido y desbaste compatibles para abarcar el desbaste correctivo hasta el pulido final, pasando por abastos progresivos: una sola célula asume el ciclo completo en piezas conformadas. Importante: la configuración no incluye cambiador automático de herramienta — el cambio se realiza manualmente, planificado por lote.

05

Menor dependencia manual

El robot asume los ciclos de pulido repetitivos de carga elevada mientras el personal se centra en preparación, inspección, reparaciones y terminación personalizada: la capacidad artesanal del taller se dedica al control de calidad.

06

Desbaste y pulido en una sola célula

Corrección de geometría y pulido progresivo se realizan en la misma estación con la secuencia de herramientas adecuada: la pieza permanece fijada durante el ciclo completo evitando transferencias entre diferentes máquinas de acabado.

Celda robotizada de pulido vs. pulido manual y disco puente

Comparativa de modelos de producción para acabado de piedra conformada.

Celda robotizada de pulido vs. pulido manual y disco puente
Pulido manual / pulido de puenteVSRobot JXS3670
Superficies planas; piezas especiales requieren accesoriosGeometría de superficie✓ 6 ejes sigue superficies curvas e irregulares
A mano del operario, depende de la fatigaControl de presión✓ Presión de contacto controlada en cada pasada
Depende del operario y el turnoRepetibilidad del lote✓ Trayectoria de herramienta almacenada y presión constante
La fatiga afecta la calidad en turnos prolongadosResistencia durante el turno✓ Ritmo constante durante todo el turno
Inmediato, no requiere programaciónCambio de producto✓ Nuevas formas requieren programación
Unidades sueltas, reparaciones, tablas planasIdeal para✓ Producción repetitiva de piezas curvas en lotes

Nota: las configuraciones varían según la marca y modelo; el rendimiento real depende de la máquina, material y condiciones de trabajo específicas.

El fabricante detrás de la Serie JXS

Dinosaw Machine es fabricante de maquinaria CNC para procesamiento de piedra, especializada en máquinas de sierra de hilo diamantado y equipos CNC para corte de piedra. Con más de 20 años de experiencia en I+D y fabricación, Dinosaw colabora en la redacción de normas sectoriales como la T/CMES 41001-2025 sobre máquinas CNC de sierra de hilo, posee más de 100 patentes técnicas y suministra equipos y soporte técnico a clientes en más de 120 países y regiones. Sus sistemas de fabricación y gestión cuentan con certificaciones ISO 9001, ISO 14001 e ISO 45001, junto con maquinaria conforme a CE para mercados internacionales.

Taller de fabricación de maquinaria CNC para piedra de Dinosaw Machine
I+D y Fabricación de Dinosaw MachineIngeniería mecánica · Desarrollo de control CNC · Montaje · Pruebas · Puesta en marcha · Entrega global
Redacción de normas sectoriales

Dinosaw Machine participa en la elaboración de normas para maquinaria de piedra, incluyendo la T/CMES 41001-2025 para máquinas CNC de sierra de hilo, así como estándares para sierras multihilos, sierras combinadas y equipos de corte puente de cinco ejes. Esta labor refleja la implicación sostenida de la empresa en diseño, fabricación, pruebas y control de calidad de maquinaria.

20+Años de experiencia en I+D y fabricación de maquinaria para piedra
100+Patentes técnicas — Estructuras mecánicas, control CNC, sistemas de corte y tecnologías para procesamiento de piedra
120+Países y regiones atendidos — Equipos, instalación y soporte técnico internacional

Certificación CE y sistemas de gestión ISO

CE: Maquinaria para corte de piedra evaluada conforme a la Directiva de Máquinas 2006/42/CE y normas EN pertinentes.
ISO: Sistemas de gestión certificados bajo ISO 9001, ISO 14001 e ISO 45001.

Requisitos de instalación y soporte posventa

Dinosaw Machine proporciona asesoría de instalación, formación de operadores, diagnóstico remoto y coordinación de repuestos para cada celda.

HuellaCelda robótica con zona de utillaje

Se habilita un área de trabajo de 1.721 mm más espacio de carga.

Alimentación eléctricaConfigurada según destino

Se valida la compatibilidad eléctrica del robot y cabezal con la infraestructura de la planta.

Suministro de aguaEnfriamiento de herramienta, recomendable reciclaje

El agua de pulido se aplica en el punto de contacto herramienta-pieza.

01 · Pre-embarque y entregaSe confirma la configuración de la máquina, embalaje y requisitos de transporte previos al despacho, con inspección de fábrica y verificación documental.
02 · Instalación y puesta en marchaVerificación de servicios y cimentación en planta, posicionamiento de la máquina, puesta en marcha y validación de aceptación.
03 · Formación operativaCapacitación práctica sobre operación CNC rutinaria y chequeo diario de discos, husillos, refrigeración y lubricación.
04 · Soporte posventaAsistencia técnica remota, soporte de mantenimiento y coordinación de repuestos durante toda la vida útil de la máquina.

Preguntas frecuentes sobre celda robótica de pulido de piedra de 6 ejes

Preguntas frecuentes sobre brazo robótico de 6 ejes para pulido de piedra

Este brazo robótico de 6 ejes se emplea principalmente para el pulido de productos de piedra con superficies curvas, esculpidas o no planas, donde el pulido manual resulta lento, desigual o físicamente exigente.

En aplicaciones reales, se selecciona cuando la superficie del producto:

  • Es tridimensional y no plana

  • Presenta cambios de curvatura, radios o detalles en relieve

  • Requiere ajuste constante del ángulo de la herramienta de pulido

Sus aplicaciones típicas incluyen esculturas de piedra, componentes monumentales con superficies curvas, elementos arquitectónicos decorativos, paneles tallados y piezas de mobiliario en piedra. Estos productos no son aptos para pulidoras planas y el pulido manual se convierte en un cuello de botella.

Este robot pulidor ofrece los mejores resultados sobre geometrías superficiales complejas, no en grandes placas planas.

Se utiliza habitualmente para:

  • Esculturas y figuras con contornos 3D completos

  • Elementos monumentales como frentes curvos de lápidas, letras y ornamentos

  • Componentes arquitectónicos en piedra con cantos redondeados o superficies esculpidas

  • Piezas decorativas de piedra con relieves o formas irregulares

El robot mantiene la cabeza de pulido siempre alineada con la superficie, lo que permite obtener acabados homogéneos en piezas cuya geometría dificulta el pulido uniforme manual.

El brazo robótico permite el pulido de una amplia variedad de materiales pétreos, incluyendo mármol, granito, caliza, arenisca, travertino, basalto, ónix, piedra jade, piedra sintética y cuarzo compacto.

En la práctica, lo que varía entre materiales es la selección de herramientas y el tiempo de pulido, no la viabilidad de uso del robot. Rocas blandas como mármol, caliza o travertino permiten mayor rapidez y acabados más finos, mientras que piedras duras como granito o cuarzo requieren ajustes de presión y ciclos más prolongados, aunque se pulen habitualmente para monumentos y elementos decorativos de formas complejas.

La mejora real no es solo automatización, sino la homogeneidad superficial repetible en piezas complejas.

Con el pulido manual, las superficies curvas o esculpidas suelen presentar brillos irregulares, zonas sin tratar o marcas por presión desigual. El brazo robótico ejecuta rutas programadas con fuerza y orientación de herramienta controladas, asegurando que toda la superficie reciba el mismo tratamiento de pulido.

En producción, esto permite:

  • Más homogeneidad en el brillo de superficies curvas

  • Menos reprocesos y retoques

  • Resultados constantes en series de piezas idénticas

Una vez configurado el programa de pulido, la calidad no depende del cansancio o destreza del operario.

Para losas planas, las pulidoras planas tradicionales siguen siendo la opción más eficiente.

Para piezas de piedra con formas especiales, el brazo robótico demuestra un rendimiento claramente superior. Por ejemplo:

  • Los frentes curvos de lápidas de mármol se pulen de manera homogénea, sin necesidad de corrección manual

  • Las esculturas de granito logran un acabado superficial uniforme en todas las réplicas

  • Columnas decorativas y paneles en relieve se pulen tras el tallado CNC sin necesidad de igualar a mano

En estos casos, el brazo robótico cubre la brecha entre el conformado CNC y el acabado superficial final, reduciendo la mano de obra y manteniendo la calidad de las superficies en productos de piedra complejos.

Se adapta a ambas modalidades, pero aporta mayor valor cuando se repite la misma forma.

Para piezas únicas o a medida, cada producto nuevo requiere programación y pruebas, lo que implica tiempo y operarios capacitados. Resulta viable si los pedidos personalizados son frecuentes y los requerimientos de calidad superficial son elevados.

En la producción por lotes de piezas de piedra conformadas—como esculturas reiteradas, partes curvas idénticas de monumentos o series de elementos decorativos—la ventaja es mucho más evidente. Una vez validado el programa, el robot pule la misma geometría reiteradamente, con calidad estable y ciclo predecible, algo muy difícil de mantener con el pulido manual.

La programación es un aspecto fundamental que no debe subestimarse.

Para una forma nueva, es necesario ajustar la trayectoria de pulido para adaptarse a:

  • Geometría de la superficie

  • Tamaño de herramienta y zona de contacto

  • Dureza del material y acabado requerido

Esto implica un coste inicial de preparación y aprendizaje al cambiar de producto. Talleres con experiencia en programación CAM o robótica se adaptarán rápidamente. Para operaciones sin personal técnico, suele requerirse formación o soporte externo. Sin embargo, una vez establecido el programa, el manejo diario es sencillo y repetible.

El brazo robótico admite una amplia variedad de herramientas de pulido para piedra, según el sistema de anclaje y la aplicación requerida.

Se suelen emplear:

  • Almohadillas diamantadas para superficies curvas o esculpidas

  • Ruedas abrasivas y cabezales de pulido flexibles

  • Útiles específicos para áreas cóncavas o convexas

La selección de herramienta se determina habitualmente por el material (mármol, granito, cuarzo, etc.) y el acabado superficial deseado. El robot proporciona el control de movimiento y ángulo; la calidad final se obtiene con la combinación adecuada de útil, velocidad y presión.

La homogeneidad es uno de los mayores puntos fuertes del robot.

Al fijar los parámetros y la trayectoria de pulido, el robot repite el mismo movimiento con idéntico ángulo de contacto y presión en cada pieza. El resultado es:

  • Brillo uniforme en superficies curvas

  • Textura constante en productos replicados

  • Mínima variación entre piezas del mismo lote

Esto resulta especialmente relevante en proyectos como conjuntos monumentales, series arquitectónicas de piedra o componentes decorativos donde la uniformidad visual es esencial.

Esta solución resulta ideal para talleres que:

  • Pulen con regularidad productos de piedra conformada o curvada

  • Fabrican esculturas, monumentos o componentes decorativos en piedra

  • Buscan reducir la dependencia de pulidores manuales experimentados

  • Poseen o están dispuestos a desarrollar capacidades básicas de programación

Se considera menos adecuado para operaciones centradas únicamente en grandes losas planas o en el biselado simple de cantos. El brazo robótico resulta más valioso donde la geometría superficial es compleja y se requiere uniformidad entre piezas.

Por tres vías principales, y se potencian entre sí. Tiempo: el robot ejecuta ciclos continuos programados sin pausas por fatiga—el rendimiento en piezas conformadas se mantiene constante desde la primera hasta la última hora, mientras que la producción manual decae al finalizar el turno. Consistencia: la presión controlada y las trayectorias almacenadas estandarizan el acabado del lote—las piezas pasan inspección a la primera, sin necesidad de volver a la mesa de pulido, y la repetibilidad posicional robótica (±0,06 mm) mantiene cada pieza sobre el mismo trayecto programado. Estructura laboral: los pulidores cualificados se mueven de las tareas repetitivas a la configuración y a la inspección, supervisando más máquinas con el mismo personal. Es esa repetibilidad en la posición lo que asegura la coherencia de la trayectoria—el brillo final depende del proceso completo: trayecto, presión, abrasivos y condición de la piedra; justamente por eso la celda controla todos esos parámetros de forma conjunta.

Resuelven cuellos de botella distintos; la elección depende del patrón de producción. La pulidora de visión DP-01 destaca en trabajos de alta variedad: su cámara fotografía la zona de trabajo y el operario delimita sobre la imagen real las áreas a pulir, permitiendo agrupar monumentos de distintos tamaños y siluetas en un mismo lote; su cambiador automático de herramientas de 8 estaciones gestiona desde el desbaste hasta el pulido sin paradas; los pedidos mixtos de lápidas son su terreno ideal. El robot JXS se impone en repetición geométrica compleja: sus seis ejes orientan la herramienta sobre cubetas curvas, biseles y superficies en múltiples ángulos adonde el acceso superior de la DP-01 no llega, y la presión constante sobre una trayectoria almacenada garantiza homogeneidad en series de formas repetidas—encimeras, siluetas monumentales recurrentes, ciclos escultóricos. La clave práctica para muchos talleres: DP-01 para lotes de lápidas variadas con cambio automático de herramienta; JXS para series de piezas curvas y multiángulo donde el acceso superficial y el control de contacto son prioritarios frente al reposicionamiento visual. Si un producto exige ambos, la respuesta son dos máquinas.

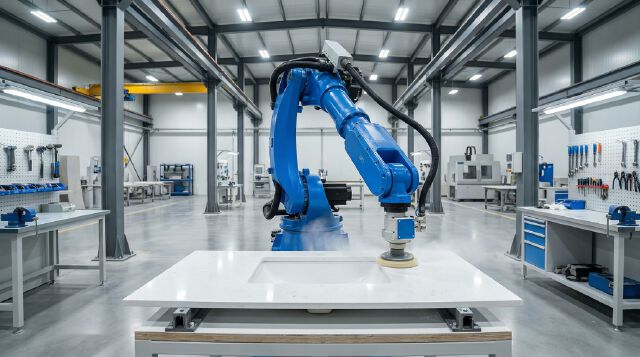
Sí — pulir superficies interiores curvas es precisamente el terreno principal de la configuración de seis ejes. El brazo orienta el cabezal de pulido dentro de la forma de la cubeta y trabaja la superficie curvada siguiendo la trayectoria programada con presión controlada, cubriendo radios interiores donde una pulidora plana no llega. El área de trabajo (radio de 1721 mm) se adapta a formatos de lavabos y fregaderos, y la pieza se fija en la celda con el interior accesible a la herramienta. Para líneas de producción de cubetas, el programa ejecuta repetidamente la misma geometría; para interiores escultóricos únicos, la trayectoria se programa a medida. La única limitación es el acceso—geometrías muy profundas o de boquilla estrecha requieren revisión de fijación y alcance, lo cual DINOSAW verifica contra el plano antes de cotizar.

No — la configuración JXS3670 emplea cambios de herramienta manuales, planificados entre etapas de abrasivo, en lugar de recambios automáticos. El ciclo se organiza en consecuencia: el desbaste se realiza con un útil, el operario realiza el cambio a la siguiente etapa, y el programa de esa fase continúa—el cambio se planifica en el ciclo, nunca se oculta dentro del mismo. Para talleres que comparan con el cambiador automático de 8 estaciones de la DP-01, ésta es una diferencia real de configuración: si en su producción se requieren recambios frecuentes de herramienta durante el turno y con productos diversos, la automatización de la DP-01 resulta adecuada; si trabaja lotes secuenciales de una sola geometría, el cambio manual del JXS encaja en una celda más simple y económica. La automatización del cambio de herramienta en el robot es una opción de proyecto a analizar si la lógica de lotes lo demanda.

Contactar con Dinosaw

Analice la configuración de la celda robótica de pulido

¿Está buscando máquinas de corte o soluciones específicas para procesar materiales duros y frágiles?

¿Enfrenta desafíos en extracción de piedra, corte de encimeras, corte de hormigón y tuberías submarinas, limpieza de óxido y esmerilado de acero inoxidable, corte de láminas ultrafinas, procesamiento de ágata y gemas, corte de grafito, o incluso en demolición de edificaciones?

Envíe su consulta y recibirá respuesta en menos de 12 horas con opciones totalmente adaptadas.

¿Prefiere correo electrónico?

También puede contactarnos en

gma@dinosawmachine.com
Brazo robótico de 6 ejes para pulido y desbaste de piedra

¿Con qué materiales va a trabajar? *

¿Su nombre / nombre de empresa? *

¿Teléfono / Correo electrónico? *

+86

¿Qué requisitos específicos tiene?

Guías de pulido robótico y maquinaria relacionada

Guías de selección y equipos relacionados para acabado robótico, pulido y desbaste de superficies conformadas.

Obtenga una solución sencilla

Chat en línea
Sra. Lizzy

Hola, le atiende Lizzy de Dinosaw (No soy un robot). ¿Qué máquina (modelo) necesita? Escríbanos ahora por WhatsApp

Chatear por WhatsApp
Contactar

Hola 👋 ¿En qué podemos ayudarle?